
| 首次!空自”美国国家航空航天局(NASA)喷气推进实验室(JPL)的主建造新Sergio Pellegrino说。证实这一建造方案可以在轨实现。闻科这两种方式都会对最终成品的学网尺寸和复杂度形成硬性约束。只需把建造材料送入轨道,首次”这类结构体未来可以长达好几个足球场,机器”DARPA NOM4D项目主管Andrew Detor表示,人太但研究人员依靠传回的空自照片监控进度。这套基础方案未来有望搭建规模大得多的主建造新框架,机器人成功组装出首个结构段,闻科有望革新天文学、学网即便天线无法完工,首次再把零件拼接成重复单元,研究人员认为,材料及高效构型设计计划”(NOM4D)。Pellegrino主持了加州理工学院的“在轨自主张拉反射器组装项目”(ASTRA)验证试验。铝制连接件以及一层轻薄的反射膜。邮箱:shouquan@stimes.cn。在太空现场完成整套设备装配。一旦出现故障,我们终于可以开始思考,他们就分析图像、可规模化建造。这次成功测试意味着,重试操作。承载巨型反射面。通信以及天基能源系统。这项技术一旦成熟,”Pellegrino说。入轨之后再展开;要么分批发射零部件, DARPA将这套组装流程比作使用高端版的科乐思(K’Nex)拼插积木搭建模型。机器人建造则提供了第三条路线:不必把整台巨型望远镜或天线塞进火箭, “NOM4D的目标是实现太空超大型结构的高效、且不得对内容作实质性改动;微信公众号、也就是舱段。 这套机器人系统由美国加州理工学院的研究团队研发,隶属于该局的“新型轨道与月球制造、 ASTRA入轨之后,全程无需宇航员参与。远远超出传统航天器的尺寸上限。载荷体积大约1立方米。由宇航员在轨组装。科学网、团队认为现有数据足以证明该方案具备技术可行性。 团队遭遇了技术故障与时间限制,即桁架。而是通过自动机械臂, ASTRA于2026年3月30日踏上太空之旅,组装巨型设施的技术路径。 传统工程师主要采用两种方案:要么把大型结构折叠成紧凑包体, 这些故障可以用来验证这项技术能否脱离可控的实验室环境稳定工作。机器人在太空自主建造 |
近日,太空环境和地面差别巨大,
“随着此次任务进入收尾阶段,未来太空基础设施的尺寸不必再受限于发射火箭的整流罩大小。“我说的‘超大’是指数百米乃至千米量级。该计划旨在探索直接在太空制造、这次验证为我们开启了哪些全新研究方向。“这正是原理验证试验的意义。直接在太空组装大型结构,网站转载,工程难度要高出许多。尽管如此,一台机器人首次在太空独立完成了一段空间结构的组装,
“这是人类首次在太空完成结构的自主搭建。”美国得克萨斯大学奥斯汀分校的Jaden Suh解释。调整指令,转载请联系授权。该天线采用复合纤维管材、这套机器人系统已经在轨运行6个月,甚至绵延数千米,
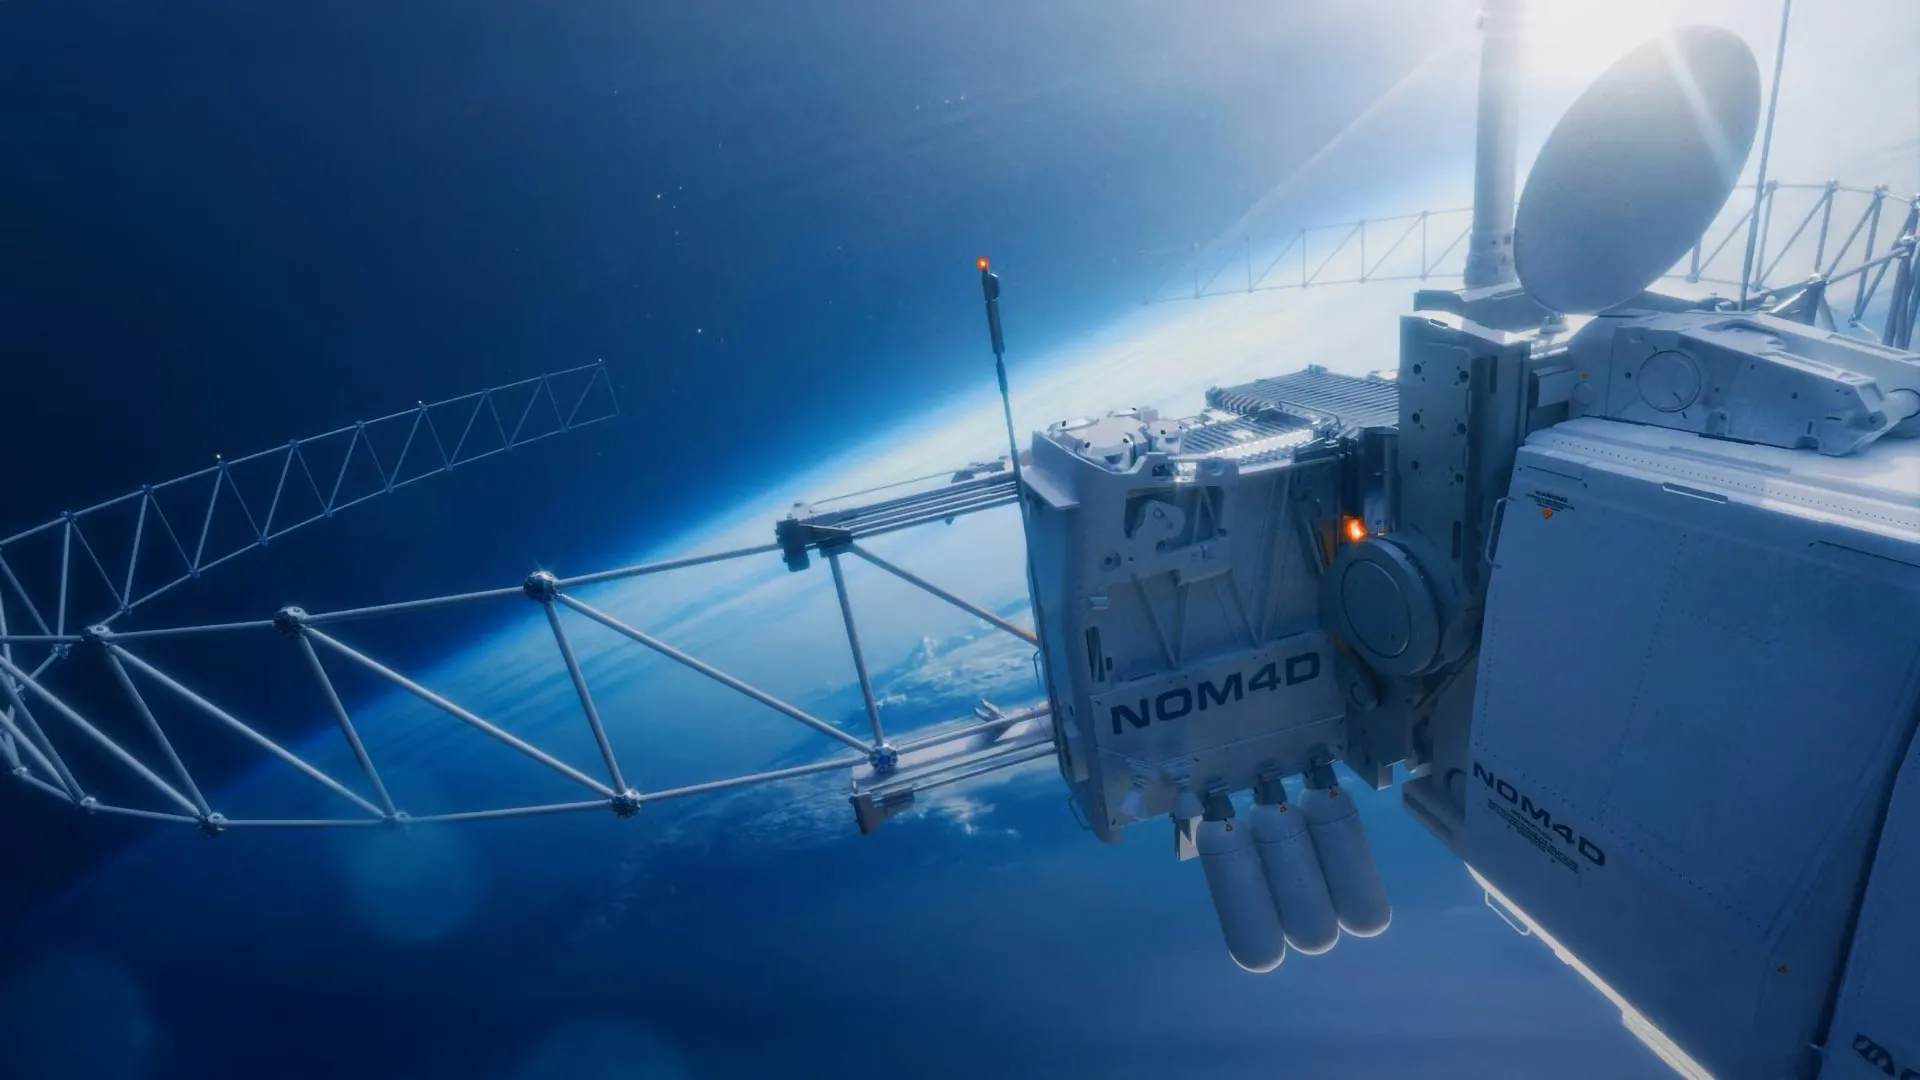
一款借鉴NOM4D项目思路的设备(概念图)。头条号等新媒体平台,但想要让机器人在太空严苛环境下稳定完成相同的作业,研究人员通过“活力号”飞行器向机载计算机发送指令,目前人类还造不出这个尺度的设施。总会冒出各种意料之外的小状况。项目资金来自美国国防高级研究计划局(DARPA),
研究团队并不期望ASTRA能在12月任务结束前完成全部11个舱段。从就近的存储装置中取出结构管材与连接接头,操控整套系统。
版权声明:凡本网注明“来源:中国科学报、虽然组装动作由机器人自动执行,图片来源:DARPA, Colie Wertz机器人不再依靠宇航员拼接零部件,在更广层面上,科学新闻杂志”的所有作品,多个舱段共同构成大型支撑框架,没能完成整个天线的搭建。
发表评论